← Projects
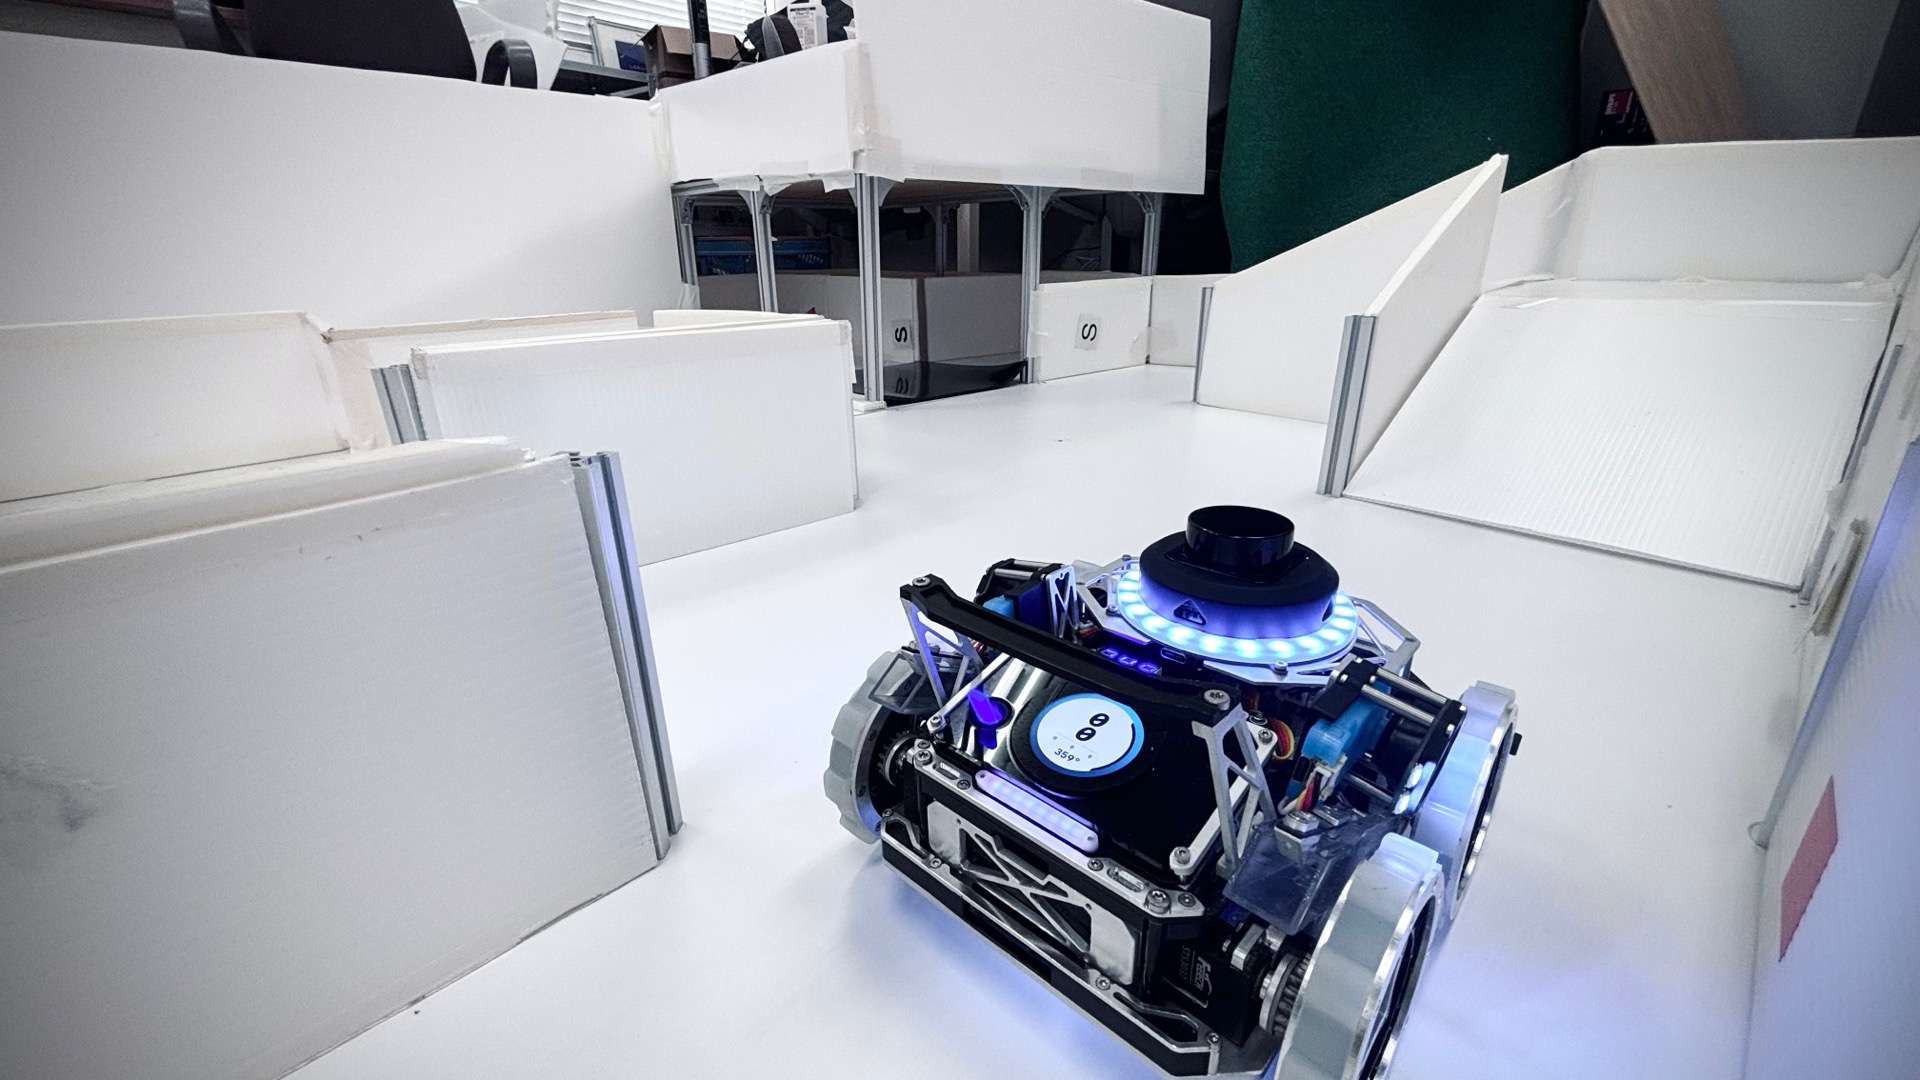
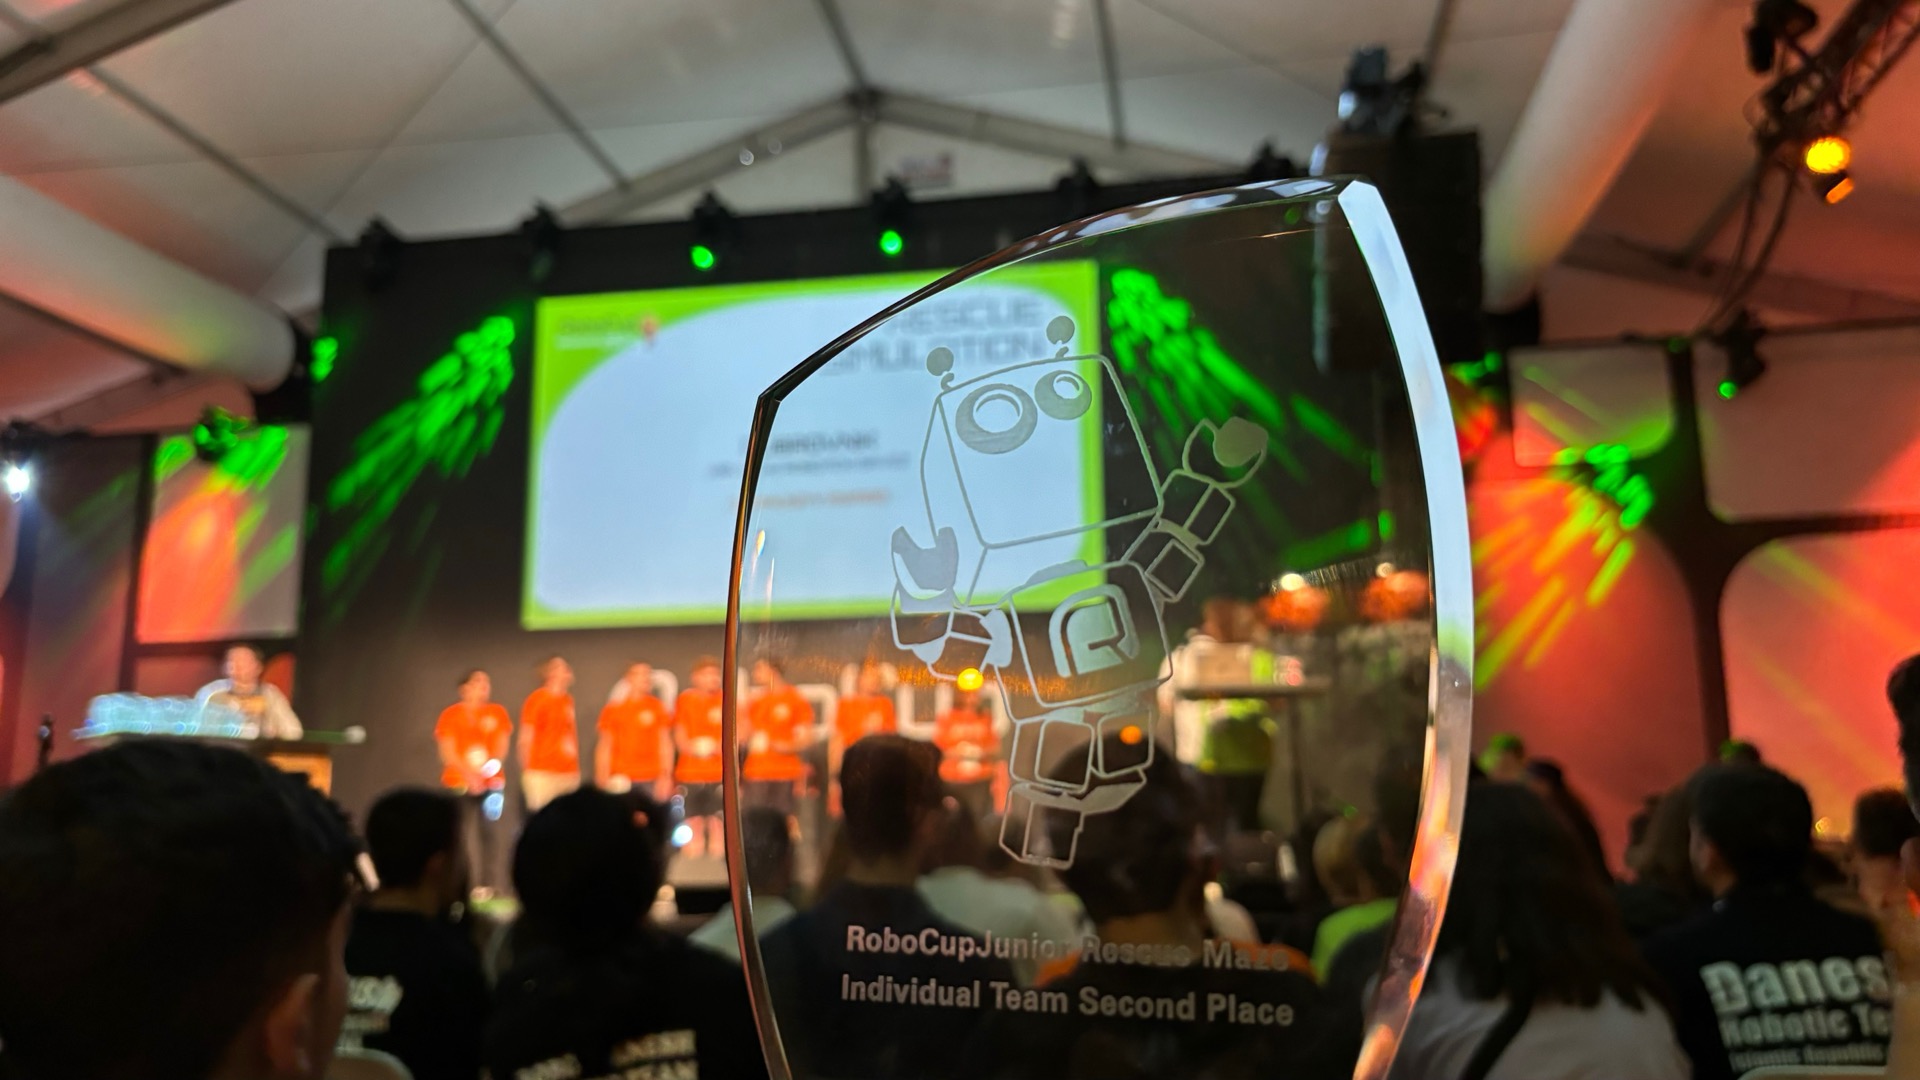
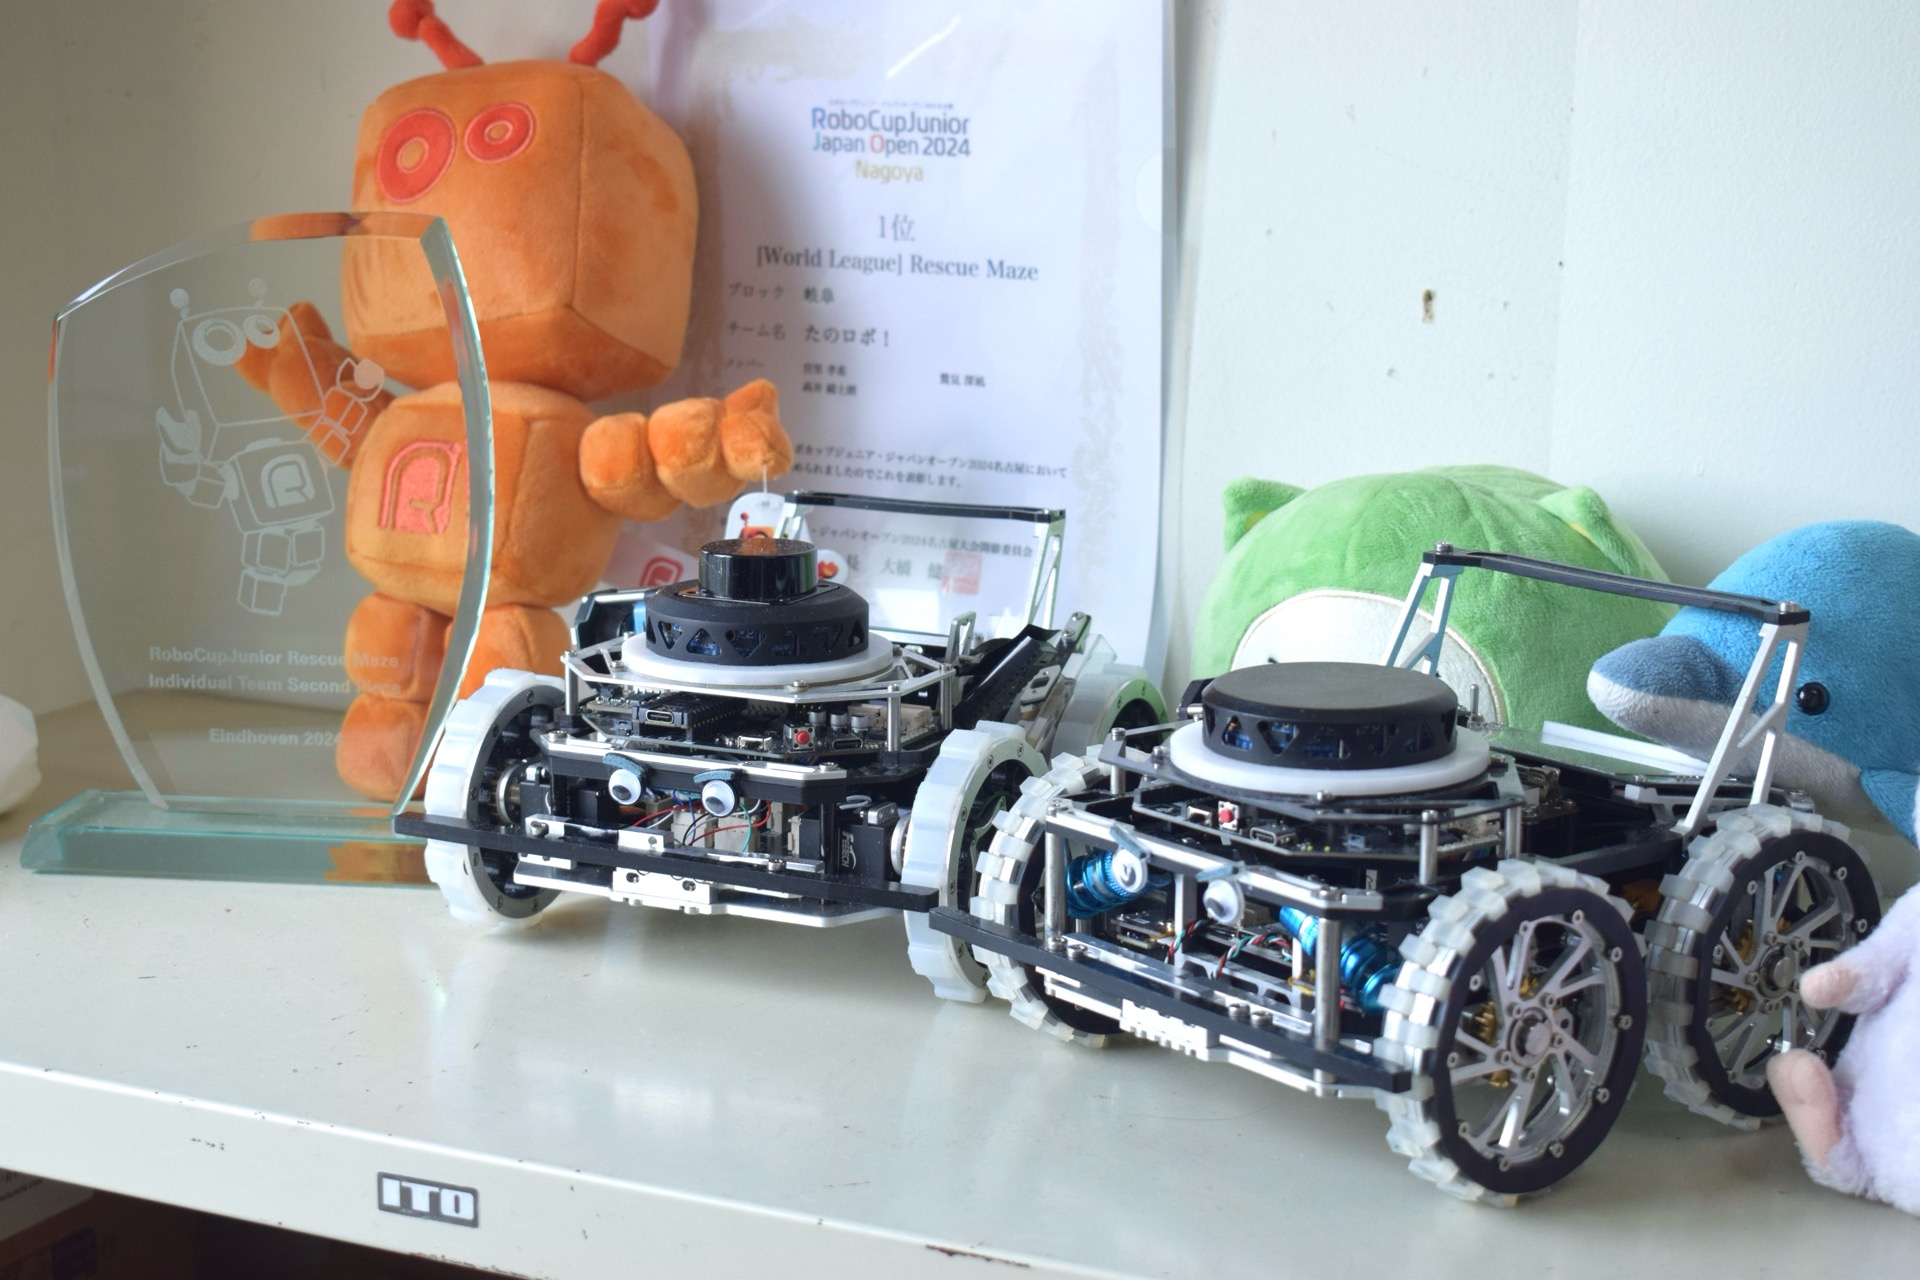
RoboCup 2024 Eindhoven 世界準優勝チーム。探索アルゴリズムの高度化、エッジAIによる被災者認識、LiDARを用いた高精度な自己位置推定を統合したレスキューロボット「雷鳥 (世界大会機)」及び「大鯰(全国大会機)」の開発。
RoboCupJunior
STM32
RP2040
LiDAR
Edge AI
FreeRTOS
Eagle
Autodesk Fusion
概要
RoboCup 2024 Eindhoven (オランダ) Rescue Maze 部門において世界準優勝を達成したプロジェクト。 「毎試合確実に動作し、壊れず、不安定な挙動をしない」を最上位コンセプトに掲げ、ハードウェアの堅牢性とソフトウェアの抽象化を高度に両立させた。
ソフトウェア
探索・帰還アルゴリズム
- 探索: 「拡張右手法」を採用。タイルの重み付けを行い、未探索領域を効率的に網羅。マップデータは多次元配列で管理し、三次元フィールドにも対応。
- 帰還: 競技終了時刻を考慮し、ダイクストラ法を用いてスタート地点までの最短ルートを算出。確実な帰還ボーナスの獲得を実現。
自己位置推定
3つの手法を組み合わせたハイブリッドな自己位置推定。
- 車輪オドメトリ: エンコーダによる積算。
- 距離センサ補正: 円形に配置されたToFセンサ群による壁との距離補正。
- リアルタイム LiDAR スキャン: 30cm周期の迷路構造に点群をフィッティング。STM32上でのリアルタイム処理を実現。
被災者検出
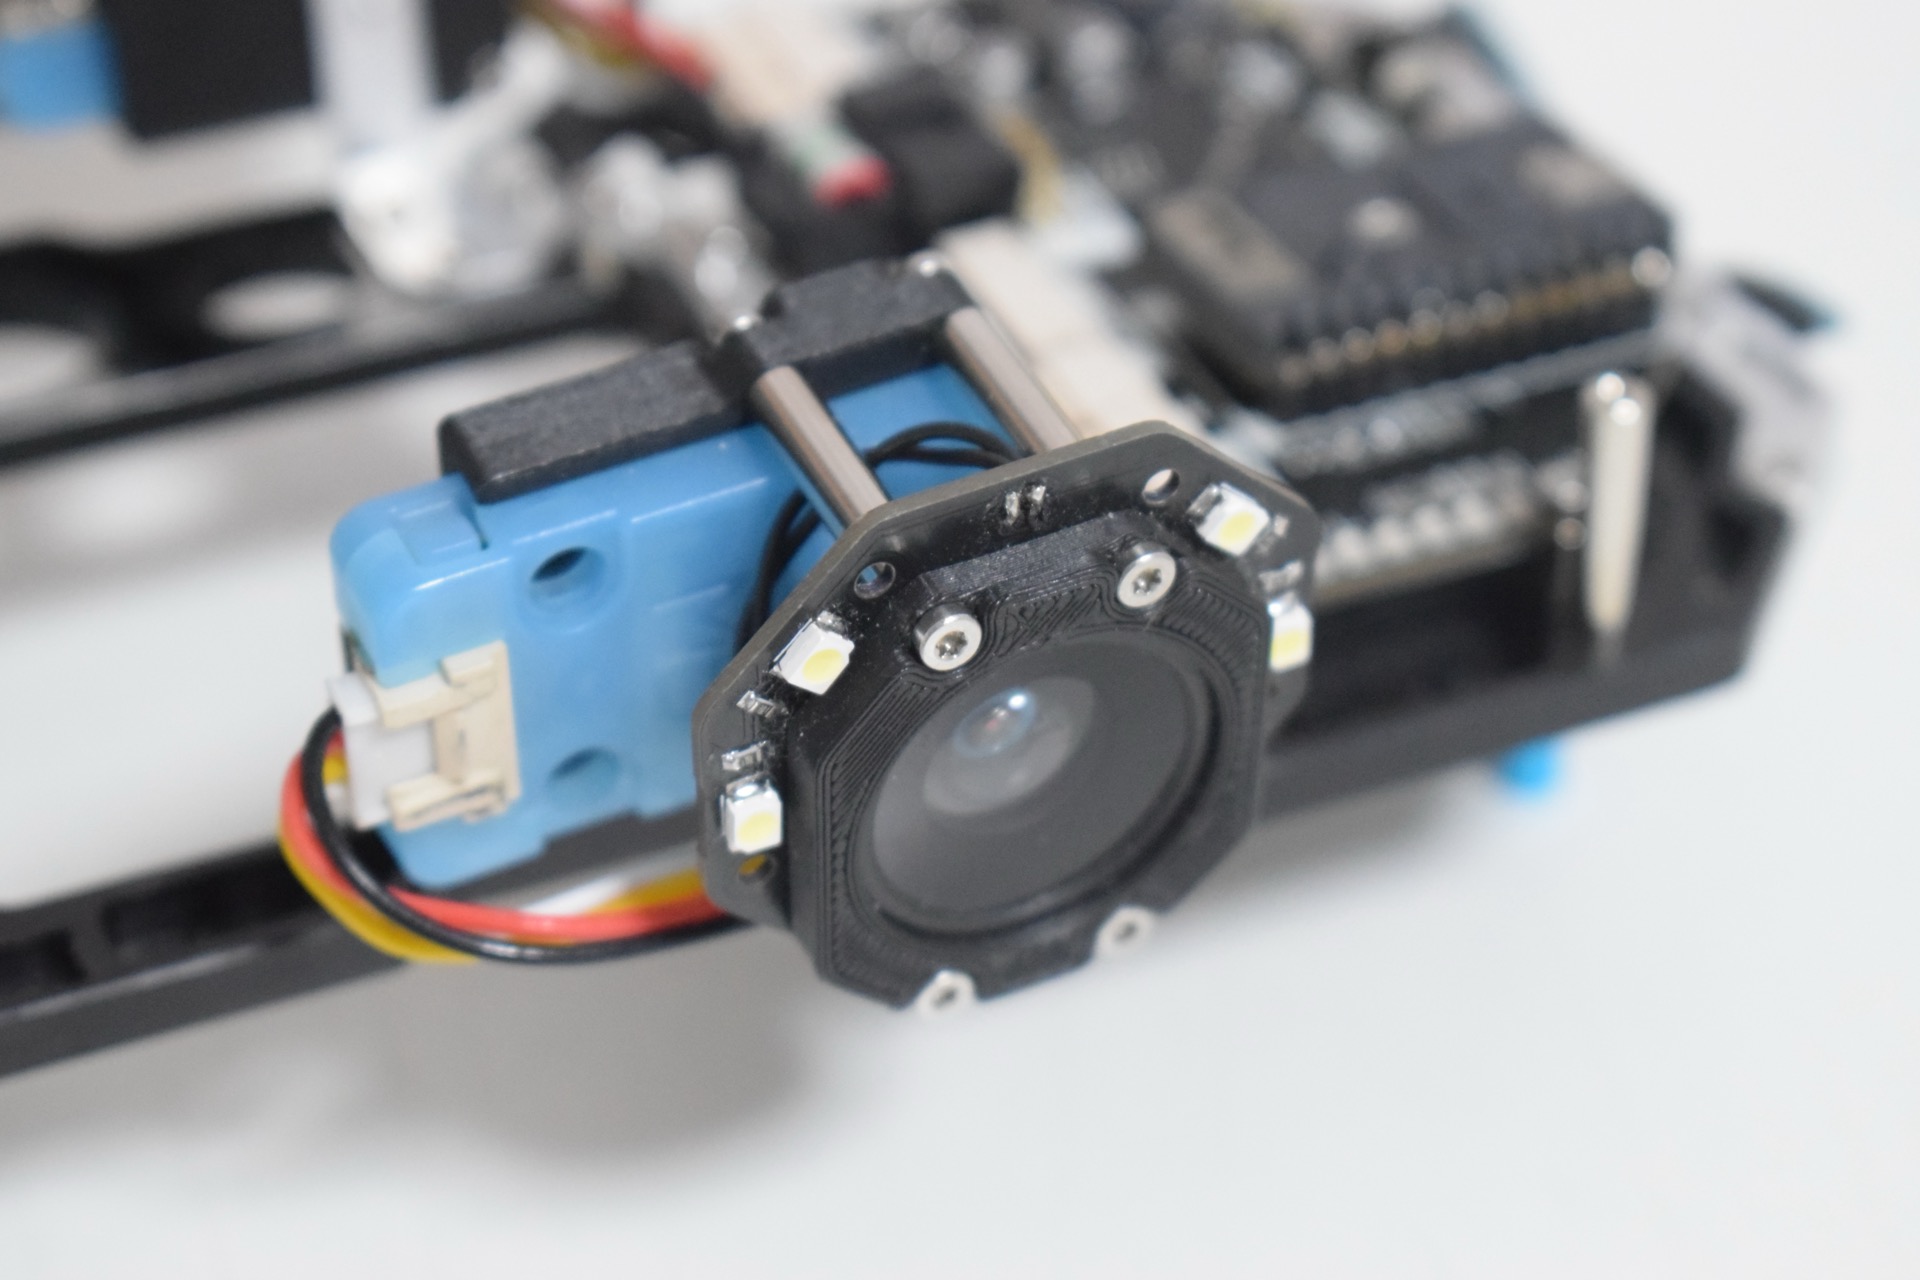
M5Stack UnitV AI Camera を搭載し、TensorFlow/MobileNet V1 による学習済みモデルをエッジ側で実行。
- Grad-CAM: モデルの注視点を可視化し、誤認識の要因を分析・改善。
- 堅牢な学習: 被災者だけでなく、障害物や壁の継ぎ目も負例として学習。誤認識を減らすことができた。
ハードウェア
構成概略
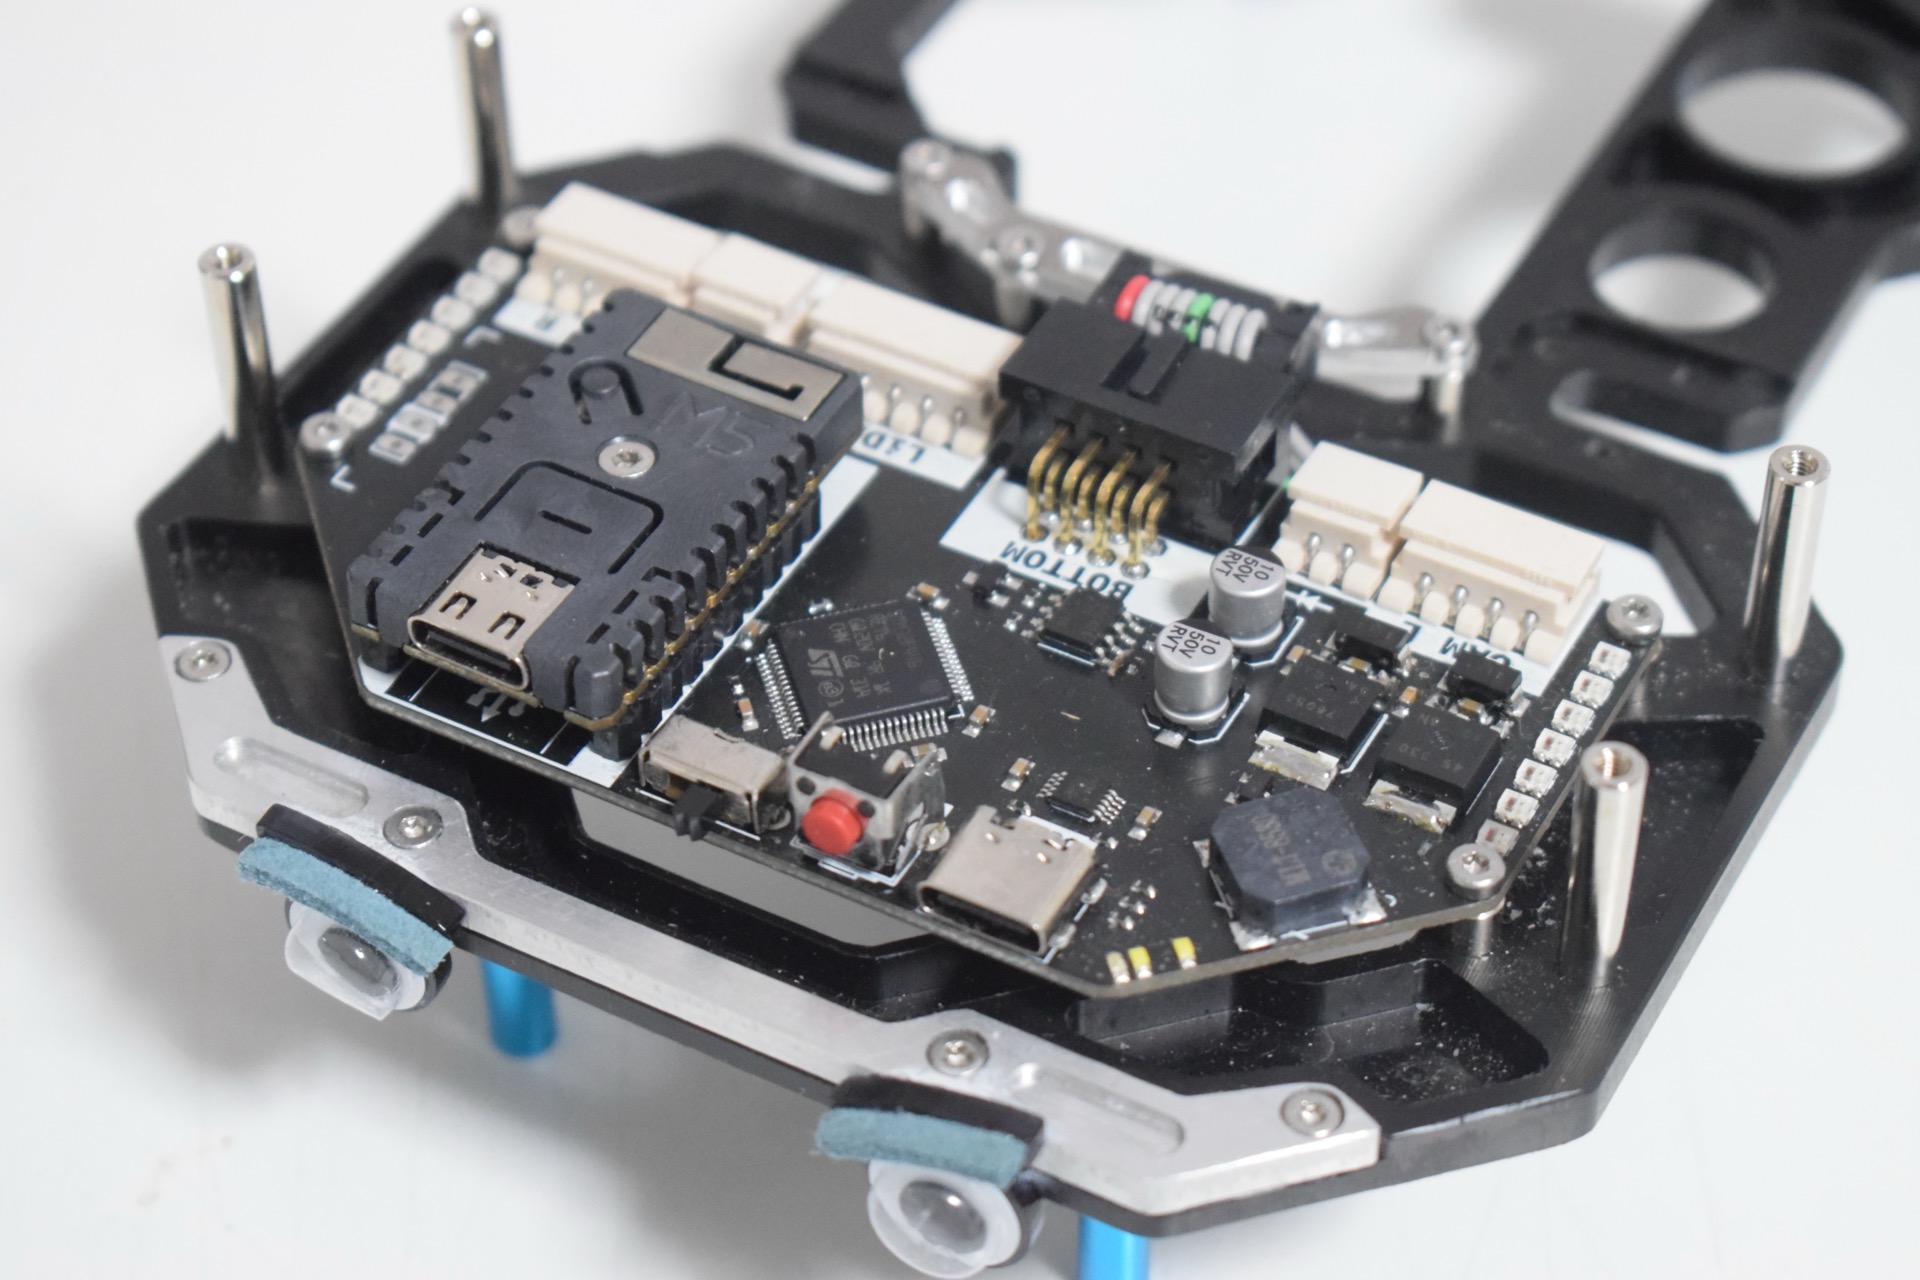
- メイン制御: STM32F446RE
- サブ制御: RP2040
- 姿勢センサ: BNO085
- 電源: 7.4V 1500mAh Li-Po
構造設計
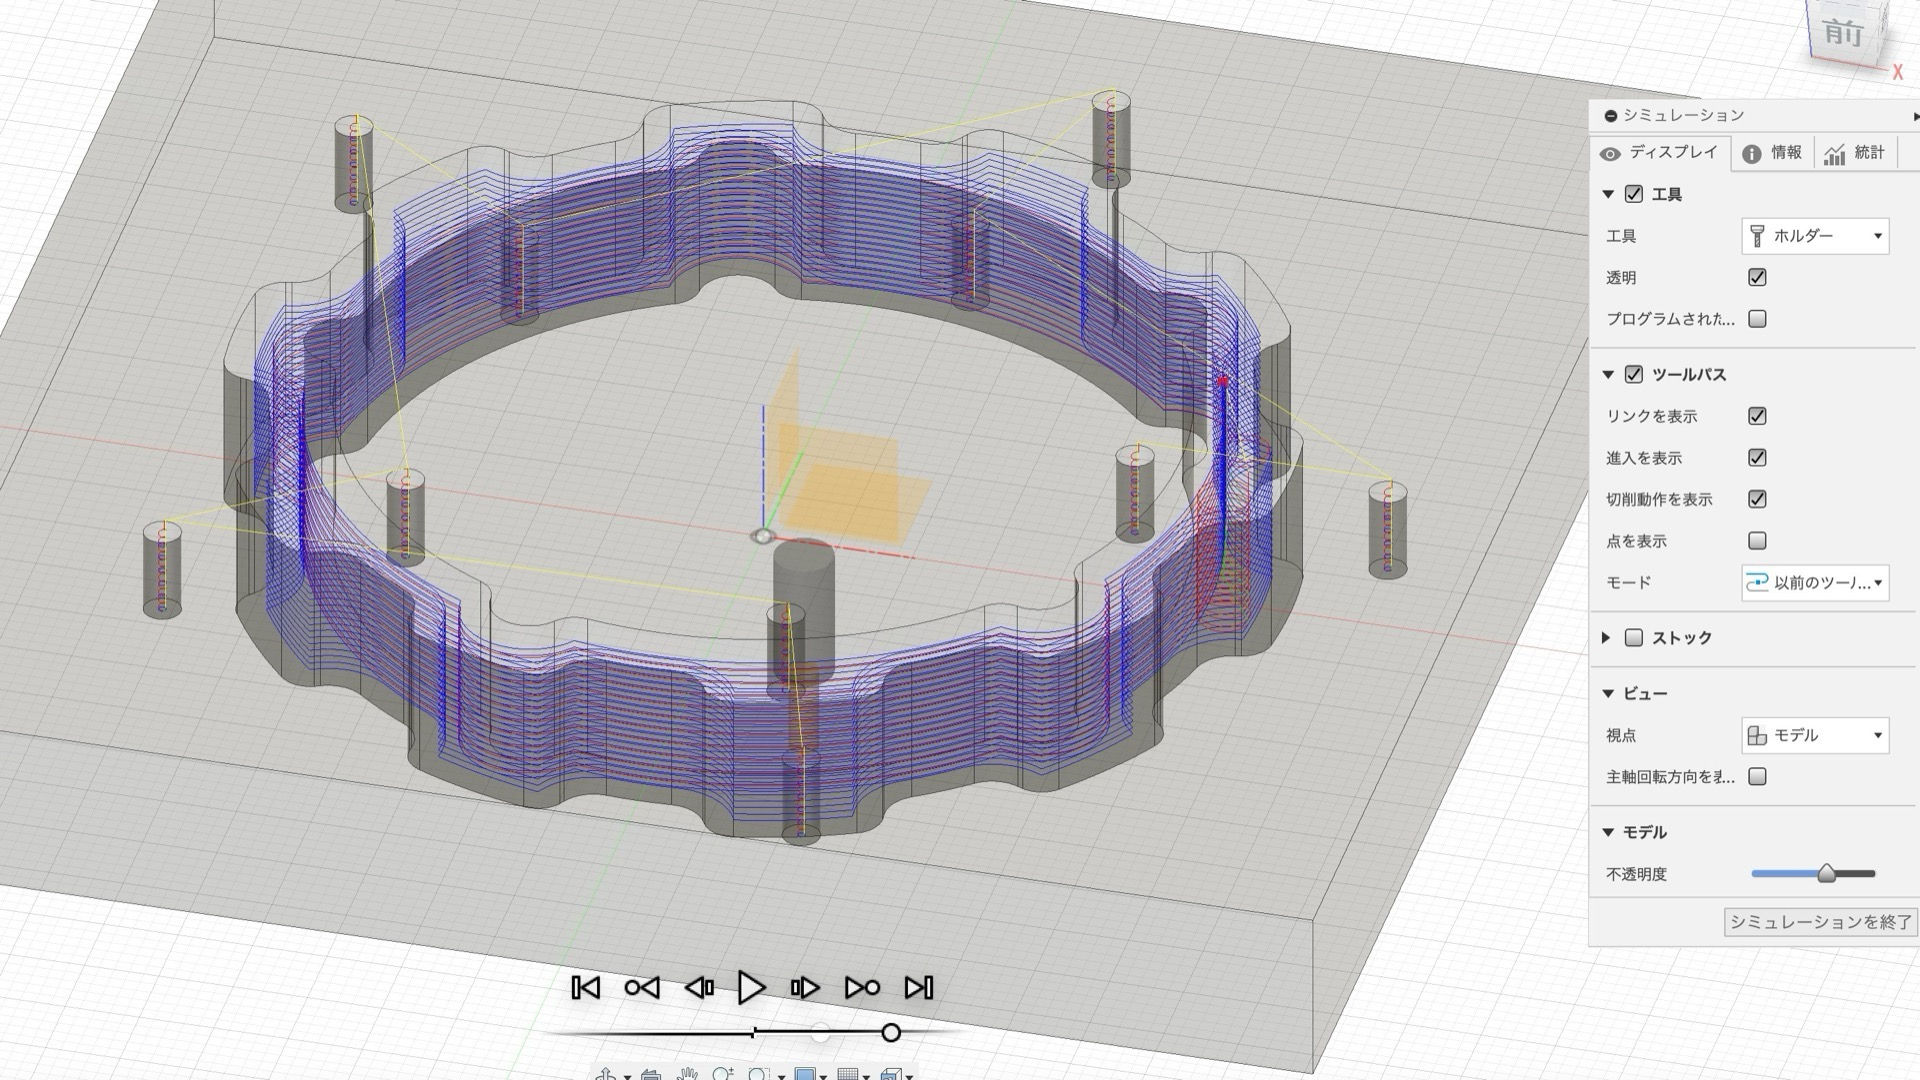
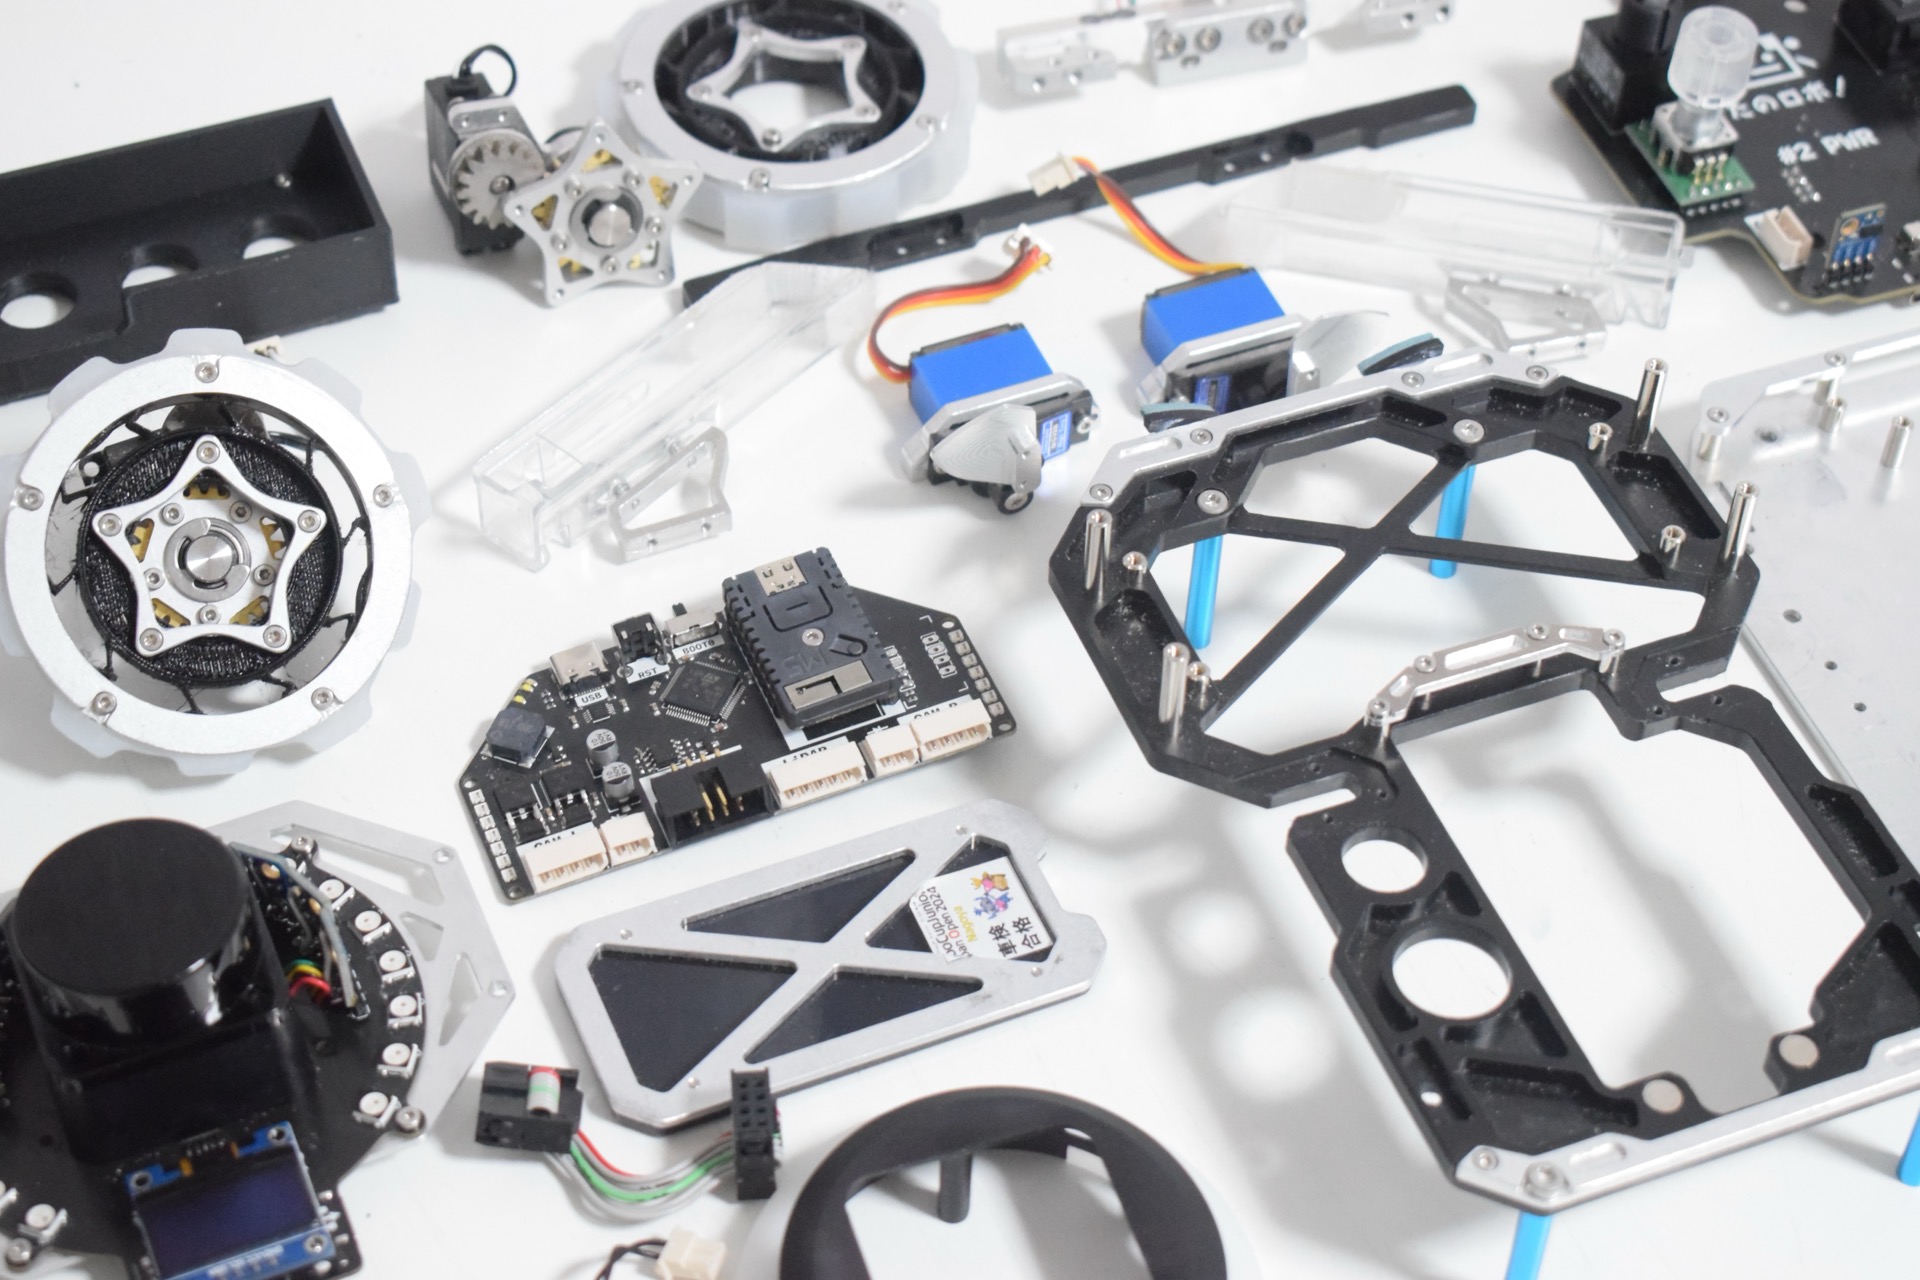
Autodesk Fusion を用いた設計。上下分割構造による高いメンテナンス性を確保し、物理的な故障を起こさない堅牢性を実現した。
基板設計
Autodesk EAGLE を使用。回路をモジュール化し、すべての配線をコネクタで分離可能にすることで、修理時間の削減と信号の安定性を両立。シルクスクリーンによる意匠設計にも注力。